レーザー誘導測定
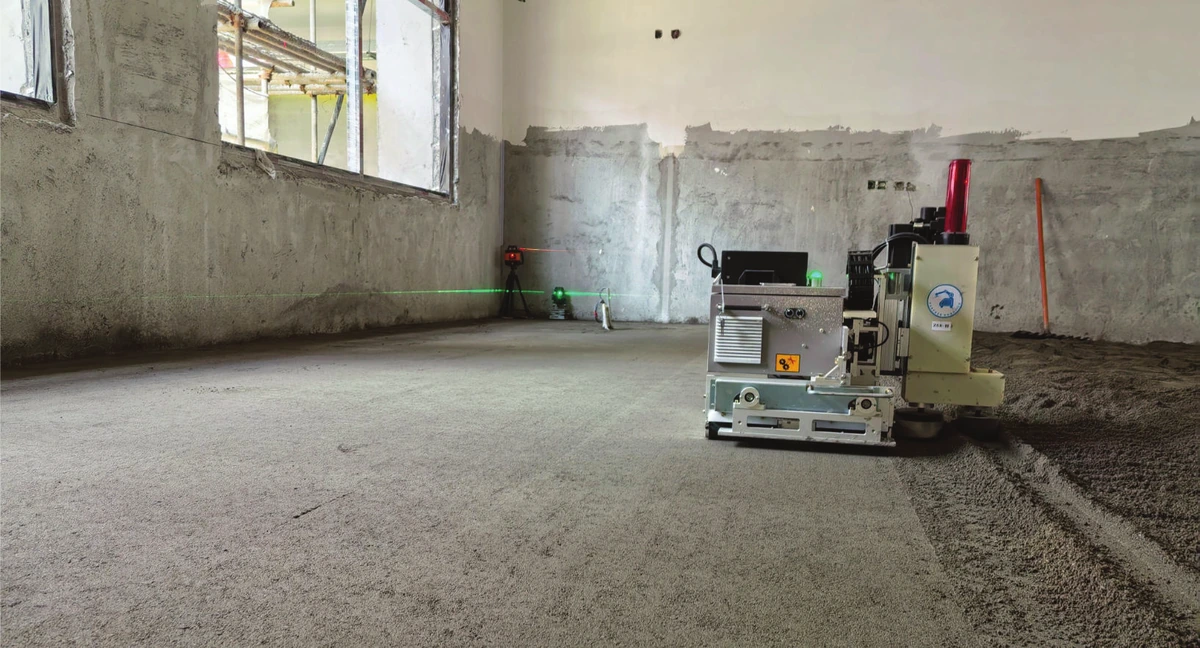
高精度レーザーセンサーが作業範囲内の床均しの基準を提供します。
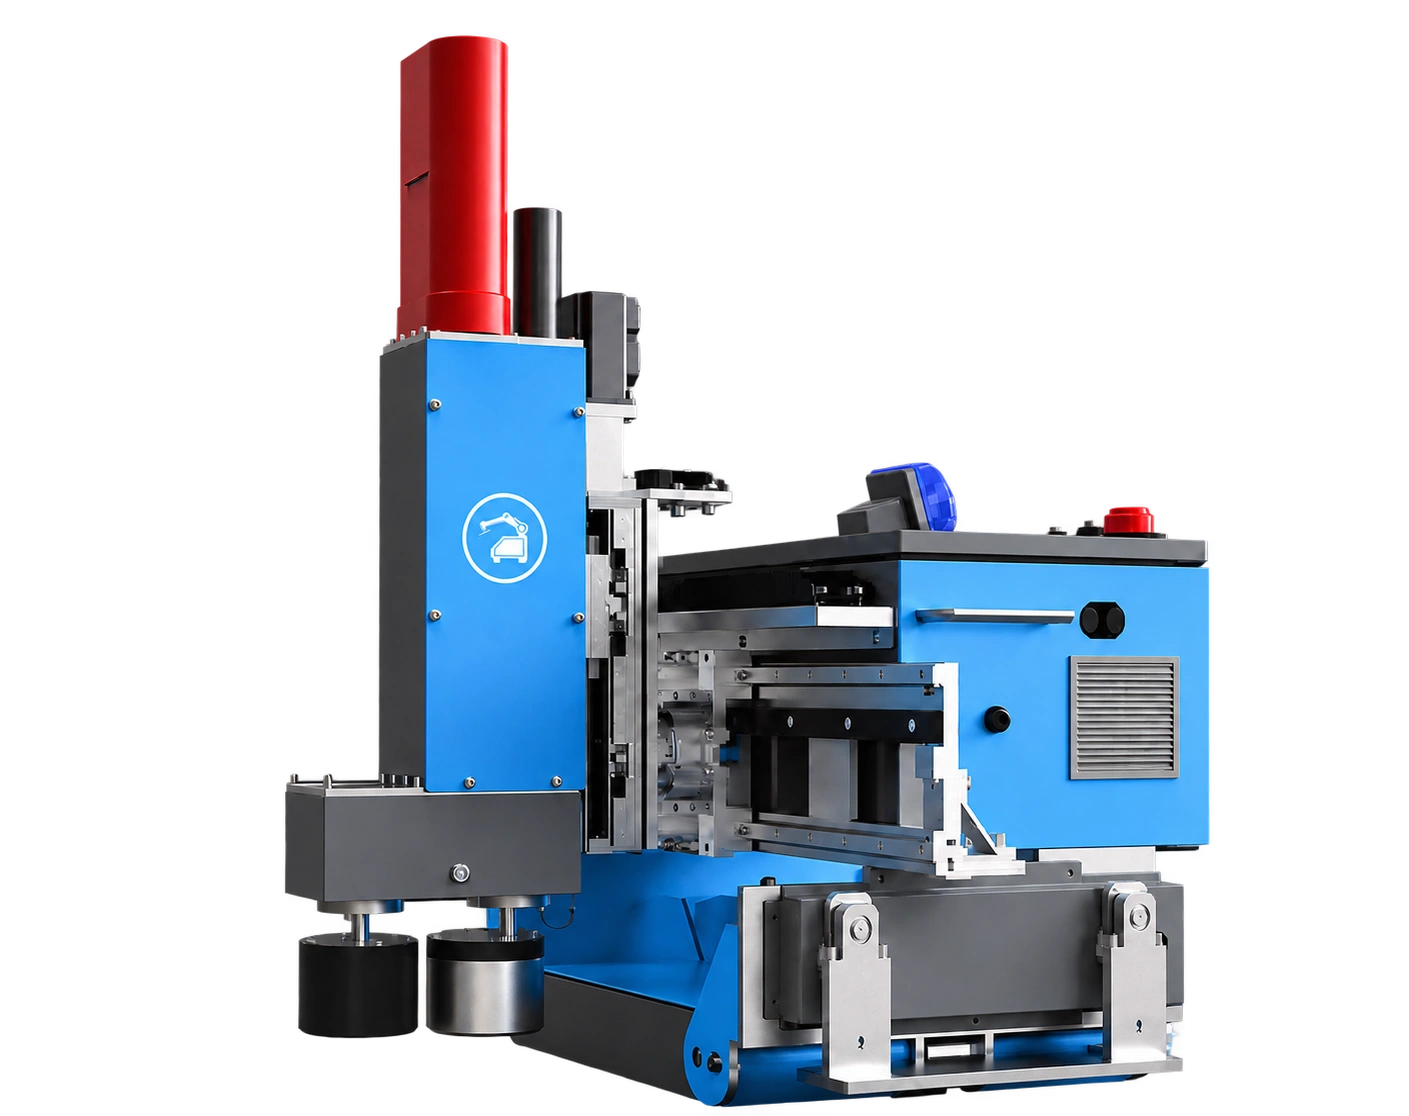
床レベリングロボット
この床レベリングロボットは、レーザー誘導とデュアルヘッド機構を用い、住宅改修や商業施設の内装工事で、最終床材の施工前にモルタル下地を整えます。
タイル、木材、弾性床材、カーペットの下地に対応するレーザー誘導式モルタル床均し。
24 m²/h
公表作業効率8–10 時間
稼働時間65 kg
本体重量01 / 技術
タイル、木材、弾性床材、カーペットの下地に対応するレーザー誘導式モルタル床均し。
高精度レーザーセンサーが作業範囲内の床均しの基準を提供します。
製品資料では、連続した緻密なモルタル下地を形成する2研磨ヘッド式システムとして紹介されています。
資料に記載された工程は、下地準備、測量と基準設定、モルタル混練、ロボットによる床均し、締固め、養生です。
リチウムイオンバッテリーによる公表稼働時間は8–10時間です。
02
資料に記載された工程は、下地準備、測量と基準設定、モルタル混練、ロボットによる床均し、締固め、養生です。
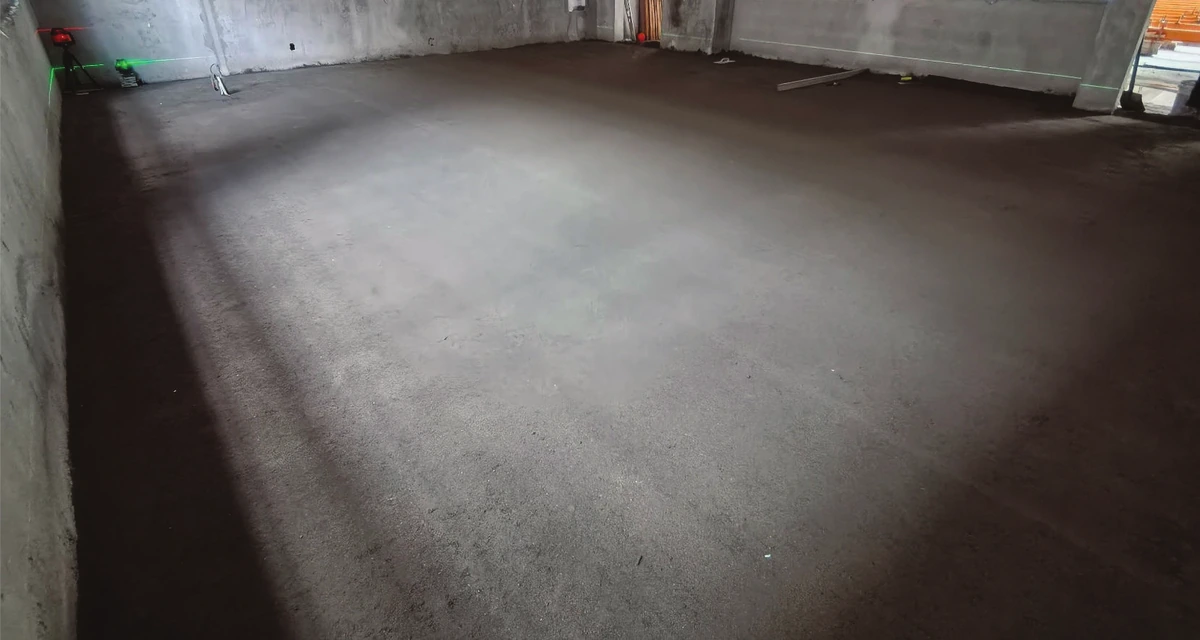
03 / 施工現場
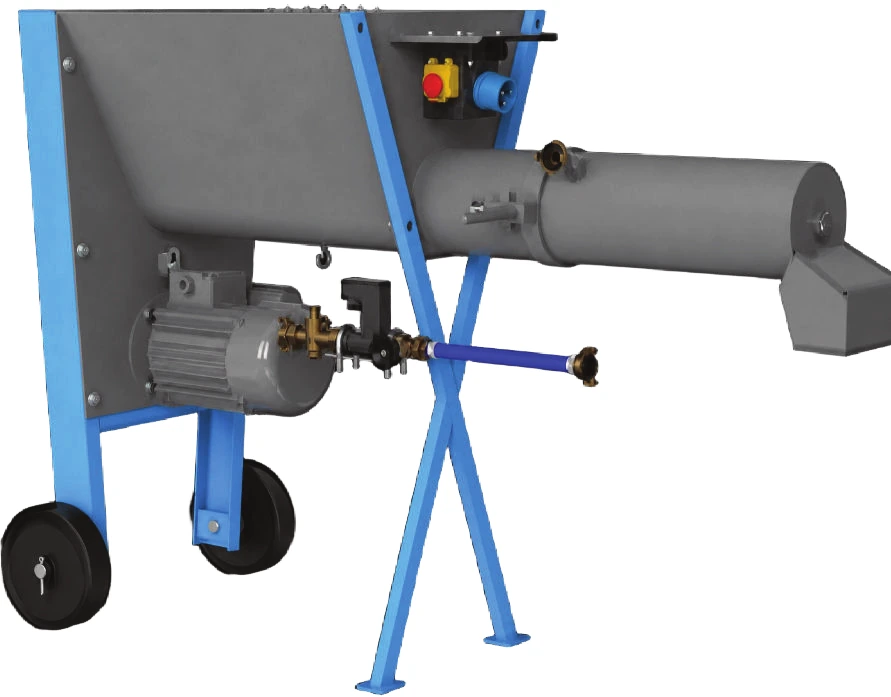
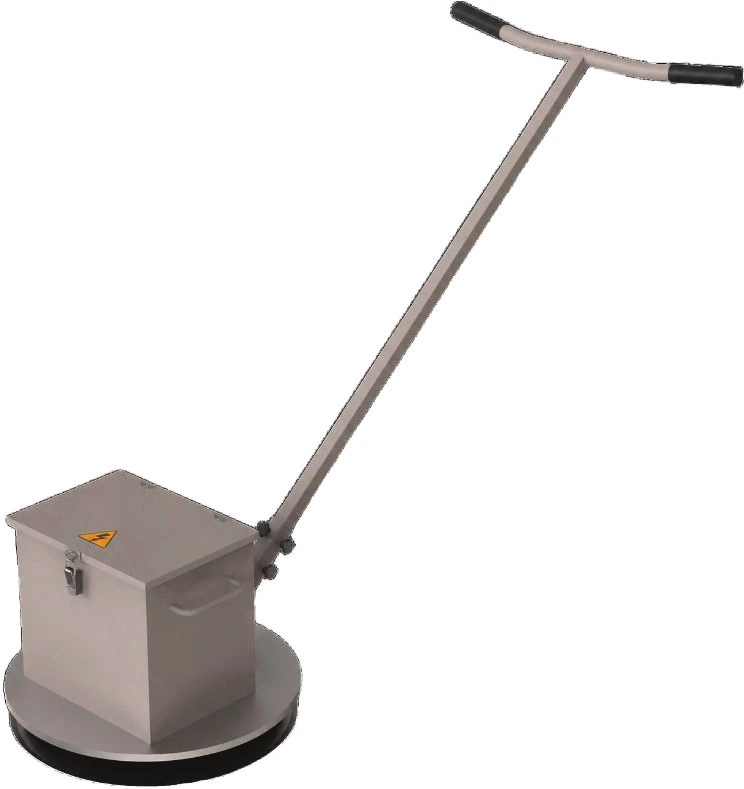
04 / 周辺機器
05 / 技術仕様
| 外形寸法 | 770 × 750 × 620 mm |
|---|---|
| 本体重量 | 65 kg |
| 電源 | リチウムイオンバッテリー |
| 稼働時間 | 8–10時間 |
| 平坦度許容差 | 3 mm / 2 m |
| ポイントレーザーの測定誤差 | 0.075 mm/m |
| 公表作業効率 | 24 m²/h |
| 公表1日施工量 | 80–100 m² |
| 測定視野 | 360° |
| 研磨ヘッドの耐用施工面積 | 1個あたり2,000 m² |
数値は提供された床均し製品資料から引用しています。センサーの測定誤差と仕上がり床面の平坦度は別の仕様です。実際の施工量は、材料、下地の状態、現場の準備状況によって異なります。
すべての建設ロボットを見る