CAD/BIM 도면 불러오기
불러온 도면이 먹매김 작업에 필요한 좌표와 경로를 제공합니다.
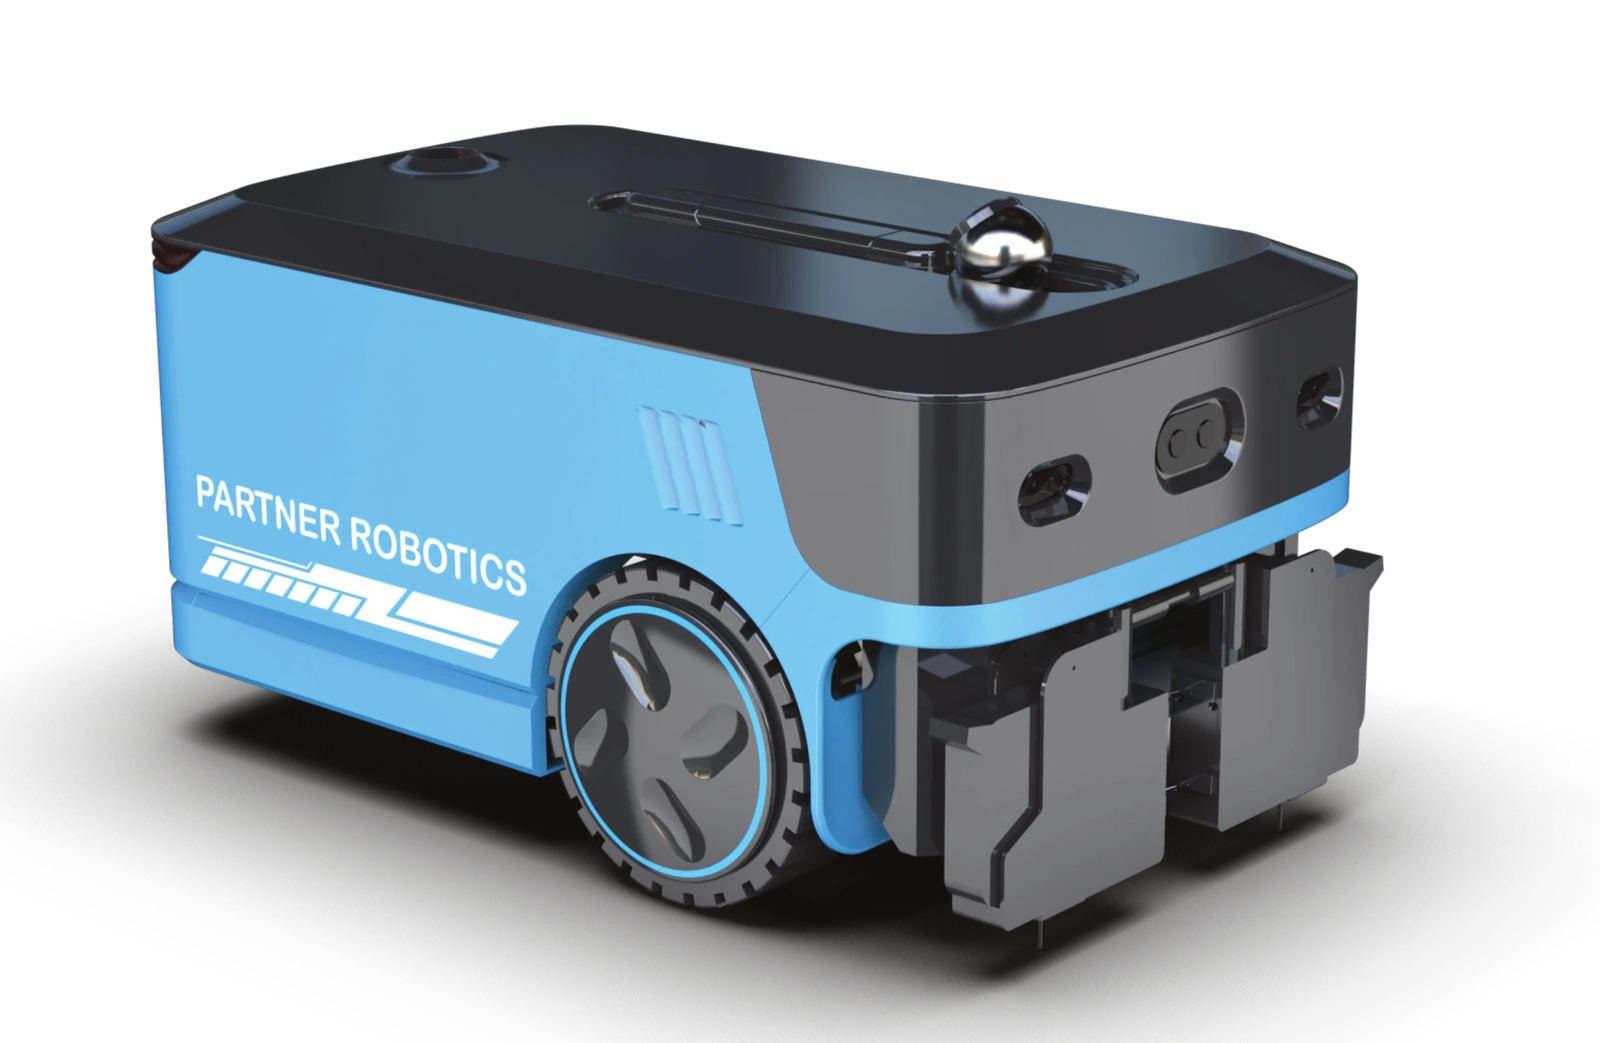
L3O00먹매김 로봇
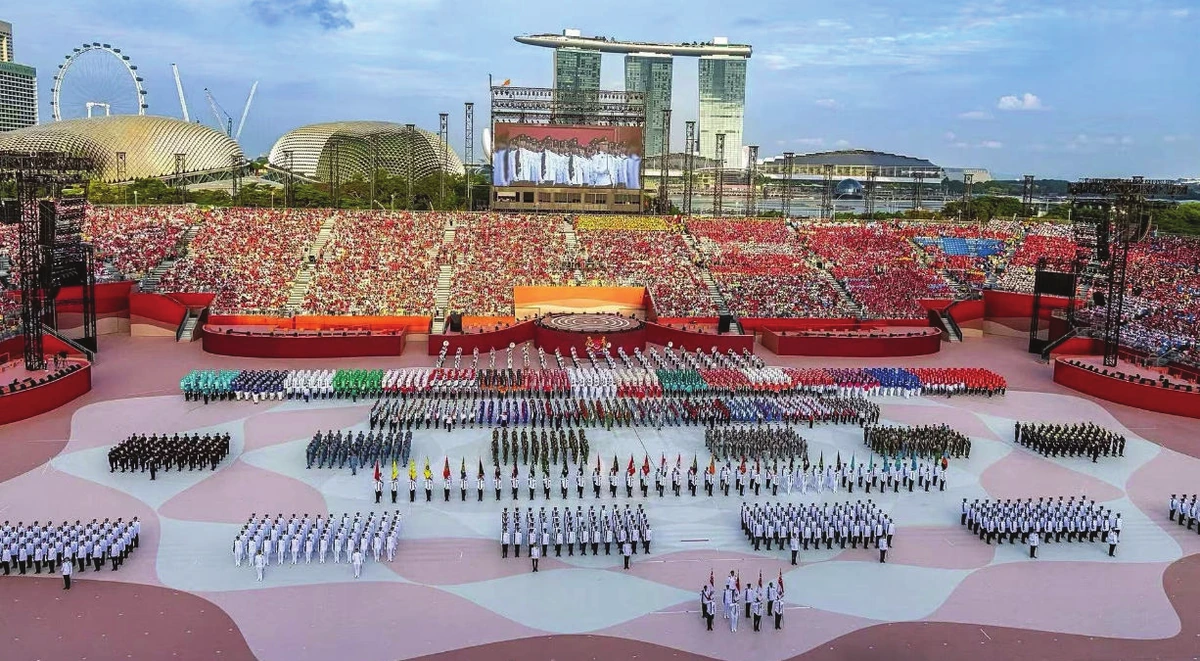
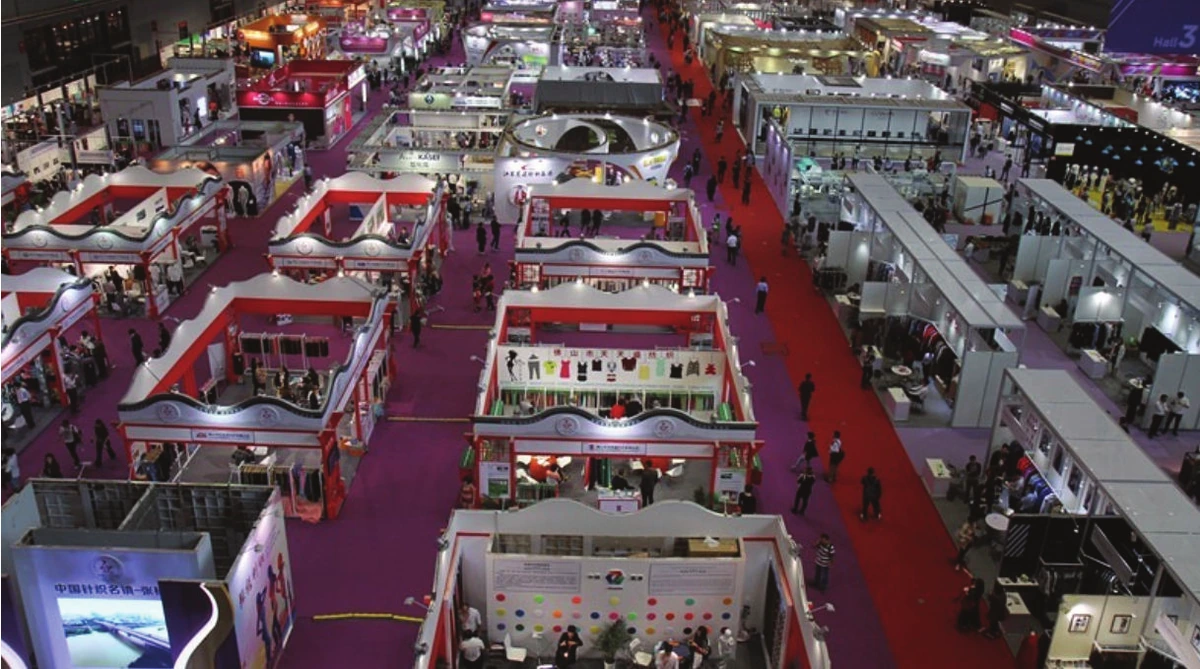
L3O00 건설 먹매김 로봇은 CAD/BIM 도면을 불러오고 여러 정보원을 활용한 위치 추정으로 바닥 표시 경로를 계획합니다. 건설 현장과 대규모 실내외 공간에서 자율 먹매김 작업을 지원합니다.
자율주행, 경로 계획 및 작업 데이터 기록을 지원하는 CAD/BIM 기반 먹매김.
±3 mm
먹매김 정밀도300–400 m²/h
명시된 작업 효율≥5 시간
작동 시간01 / 기술
자율주행, 경로 계획 및 작업 데이터 기록을 지원하는 CAD/BIM 기반 먹매김.
불러온 도면이 먹매김 작업에 필요한 좌표와 경로를 제공합니다.
측위 및 경로 계획 알고리즘으로 작업 구역 내 이동과 장애물 우회를 수행합니다.
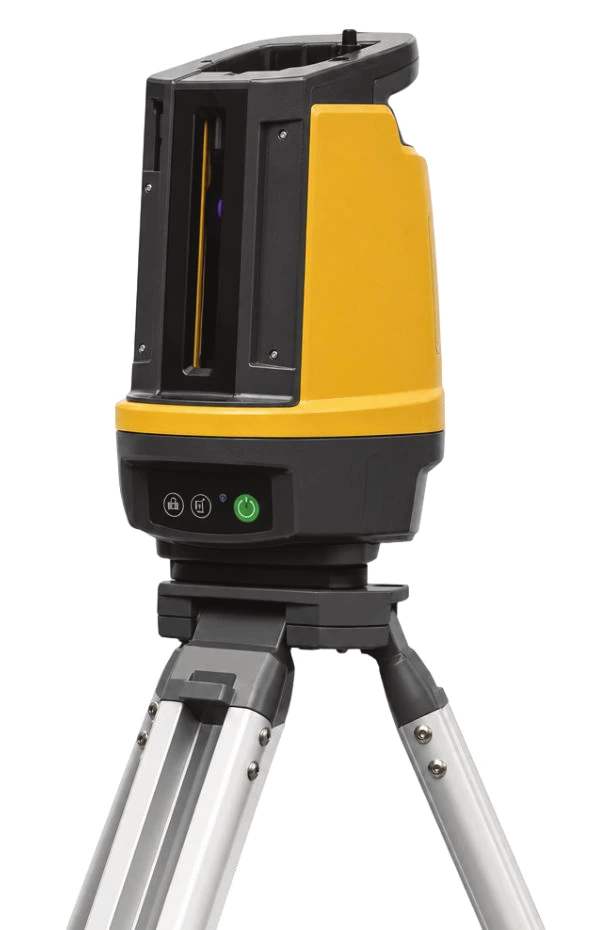
자료에 설명된 구성에서는 위치와 방향을 보정하기 위해 로봇을 토털 스테이션과 연결합니다.
먹매김 데이터를 기록하고 동기화하여 이력 추적과 디지털 프로젝트 관리를 지원합니다.
02
자율주행, 경로 계획 및 작업 데이터 기록을 지원하는 CAD/BIM 기반 먹매김.
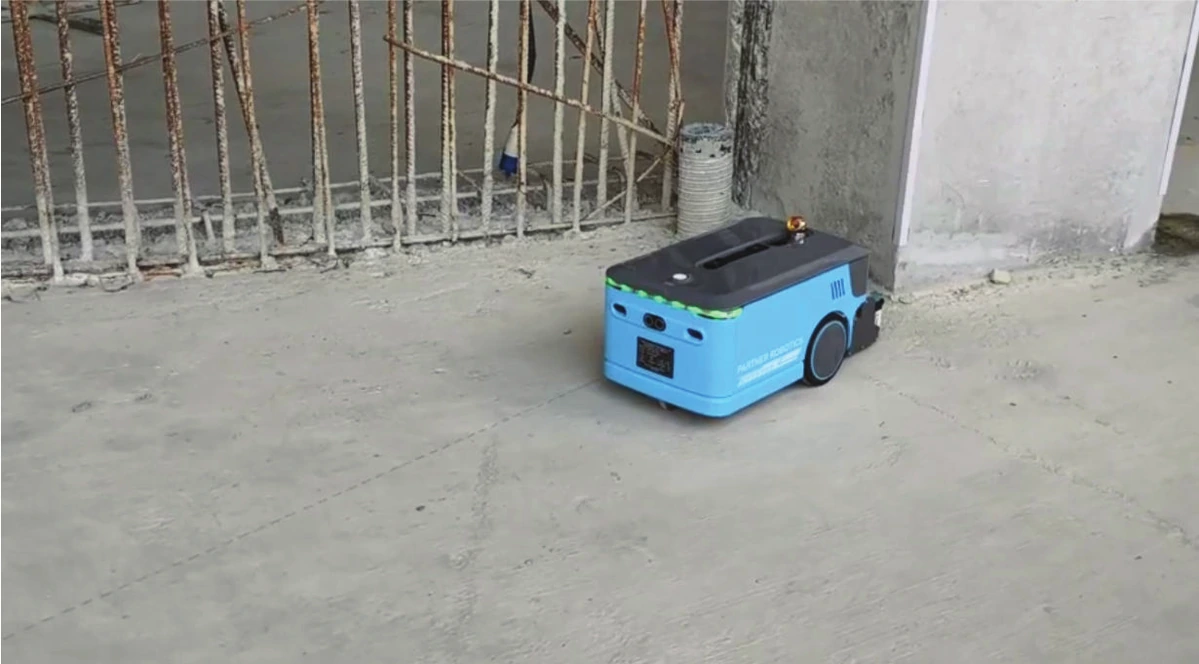
03 / 현장 적용
04 / 보조 장비
05 / 기술 사양
L3O00
| 모델 | L3O00 |
|---|---|
| 전체 크기 | 506 × 316 × 263 mm |
| 장비 중량 | 21 kg |
| 먹매김 정밀도 | ±3 mm |
| 명시된 작업 효율 | 300–400 m²/h |
| 작동 시간 | ≥5시간 |
| 충전 시간 | 2시간 |
| 전압 | DC 48 V |
| 보호 등급 | IP54 |
| 명시된 실선 먹매김 길이 | 15,000 m |
| 작업 속도 | ≤1.0 m/s |
| 등판 능력 | ≤10° |
수치는 제공된 먹매김 제품 자료에서 인용했습니다. 도면 요구 사항, 먹매김 방식, 보조 측위 장비 및 현장 여건을 저희 팀과 확인하세요. 실제 작업량은 도면의 복잡도와 현장 구성에 따라 달라집니다.
전체 건설 로봇 보기