五大工艺集于一身
可在腻子喷涂、刮平、打磨、吸尘和乳胶漆喷涂之间切换。产品手册标注末端执行器更换时间为 5 分钟。
快换工具
06 / 喷涂与表面处理
P600 Max
P600 Max 是一款用于乳胶漆喷涂的墙面涂装机器人,配备可更换工具,可进行腻子喷涂、刮平、打磨及吸尘,适用于作业高度最高 6 m 的墙面、梁、柱和角部施工。
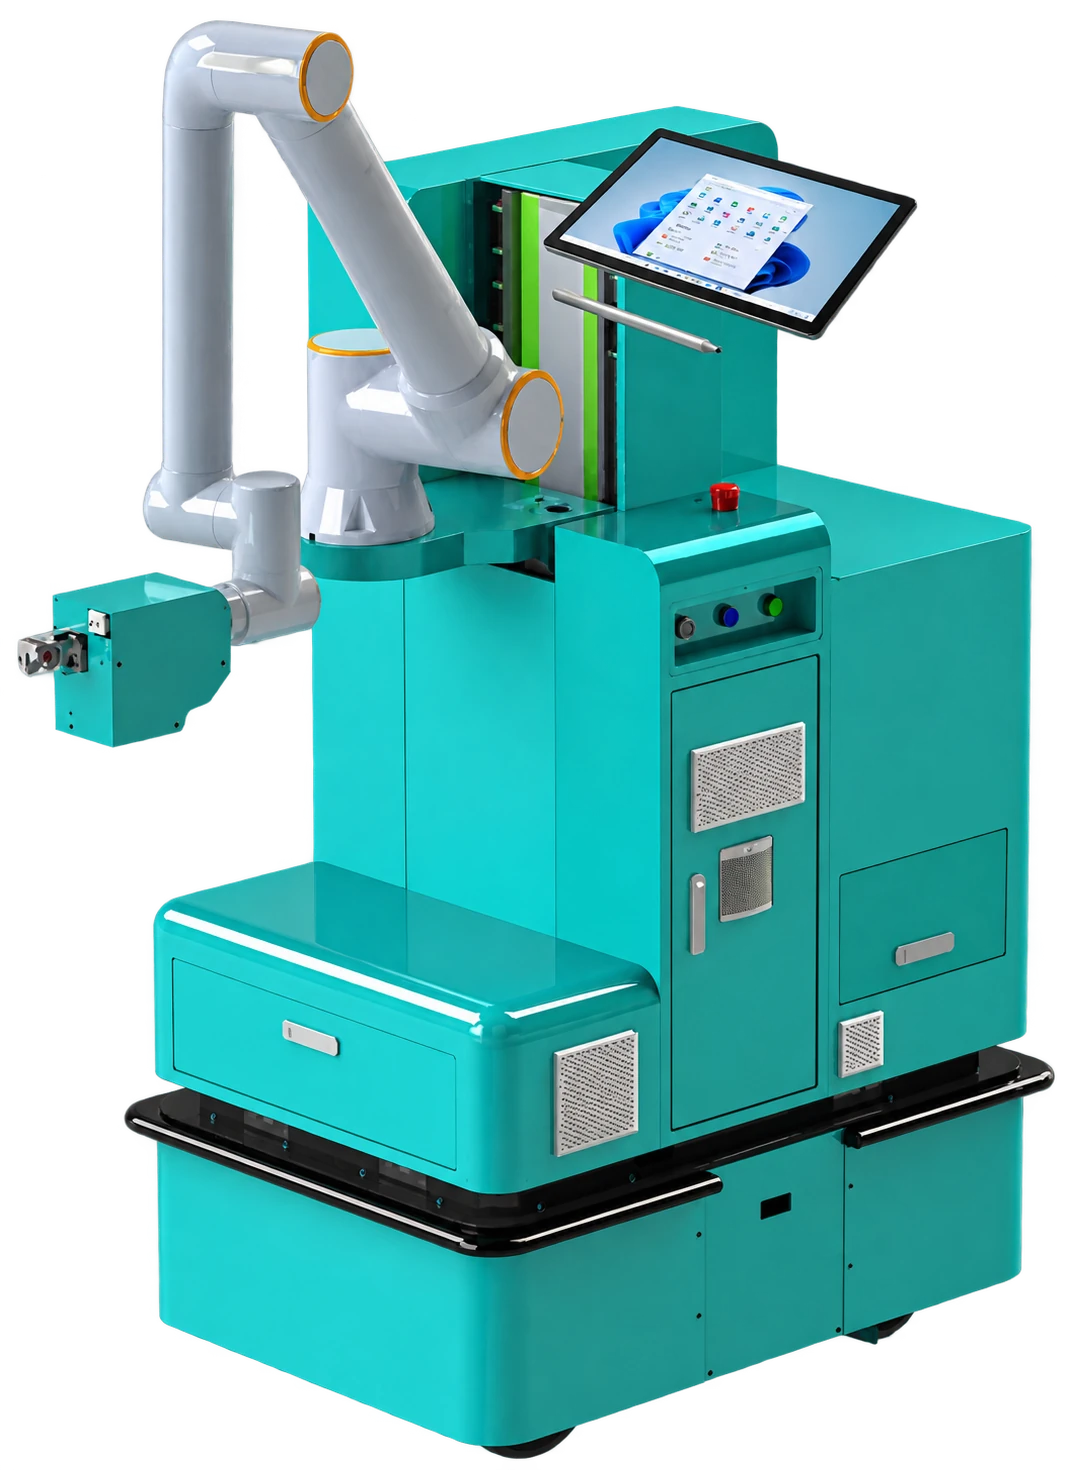
6 m
作业高度120 m²/h
腻子喷涂与刮平450 m²/h
乳胶漆喷涂80 m²/h
打磨数据摘自 P600 Max 产品手册,实际效率取决于材料、基层状况、施工要求及现场配置。
P600 Max 作业流程
可更换工具与空间感知相结合,支持协调一致的表面处理作业。
可在腻子喷涂、刮平、打磨、吸尘和乳胶漆喷涂之间切换。产品手册标注末端执行器更换时间为 5 分钟。
快换工具通过 3D 场景重建、AI 视觉语义分割和自主路径规划,支持在开放、非结构化环境中作业。
3D 视觉 + 路径规划四轮驱动全向轮配合激光定位,帮助机器人在作业区域内移动并定位。
四轮驱动六轴机械臂配合升降系统,支持墙面、梁、柱及角部的涂料施工,标称作业高度为 6 m。
六轴机械臂P600 Max / 产品视频
近距离了解机器人、可更换工具以及现场涂料施工作业流程。
产品视频包含中英双语画面字幕。
P600 Max / 应用现场
应用案例涵盖新加坡及香港的住宅建筑、护理设施和工业场所。
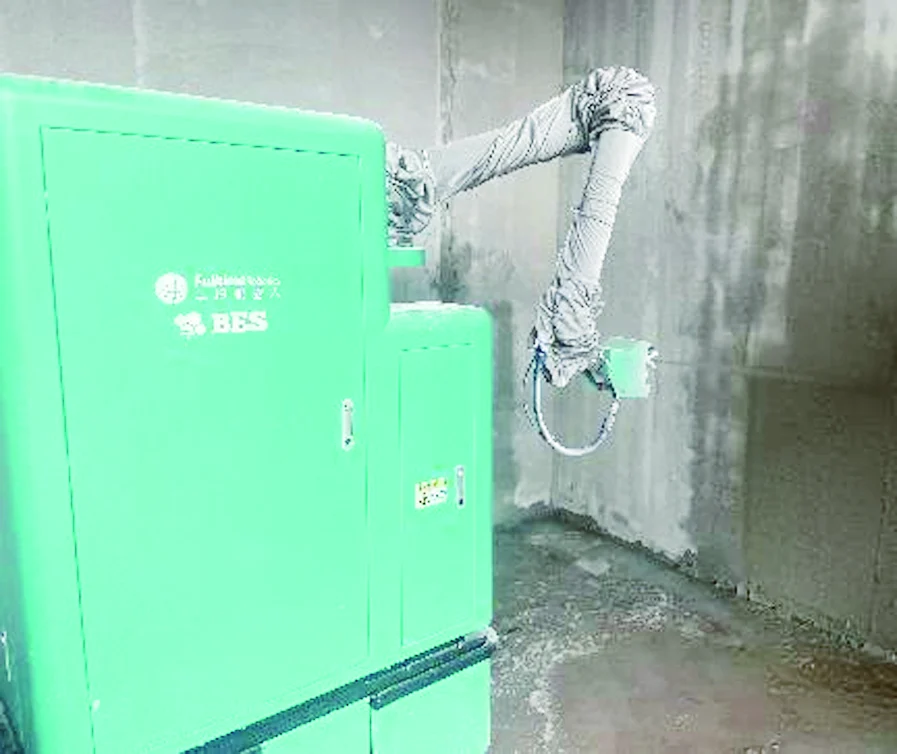
住宅项目
新加坡
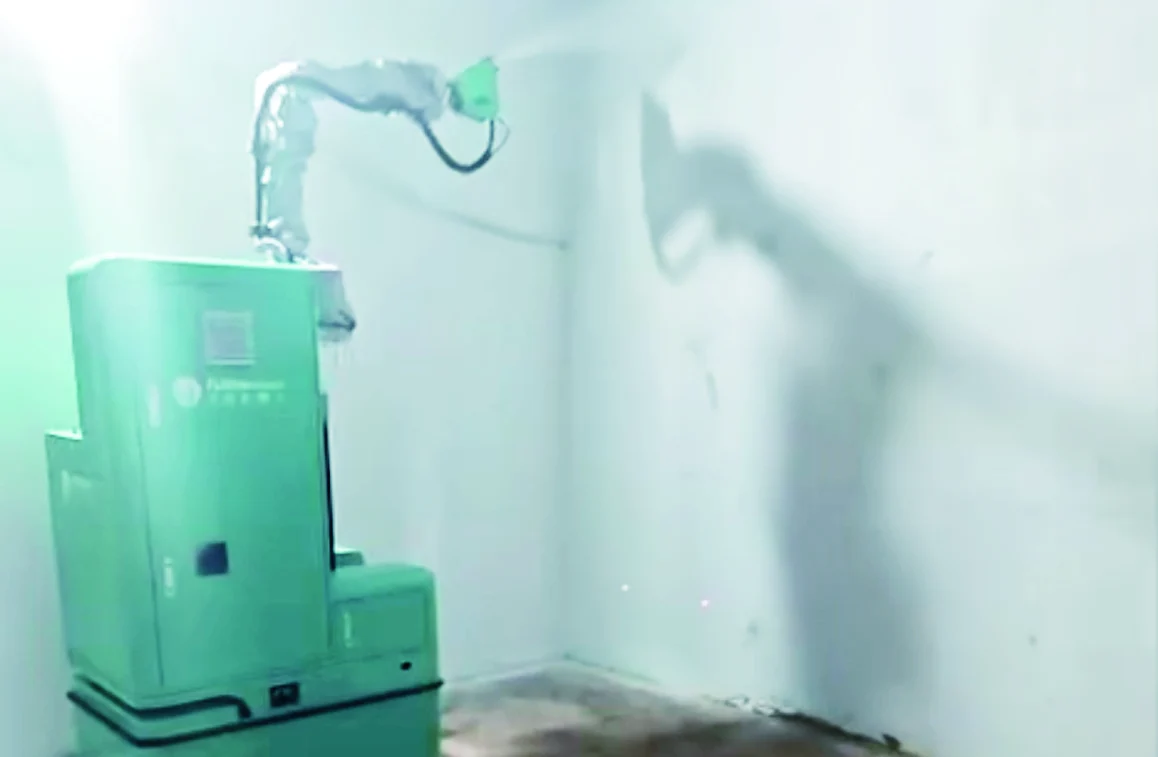
护理设施
新加坡
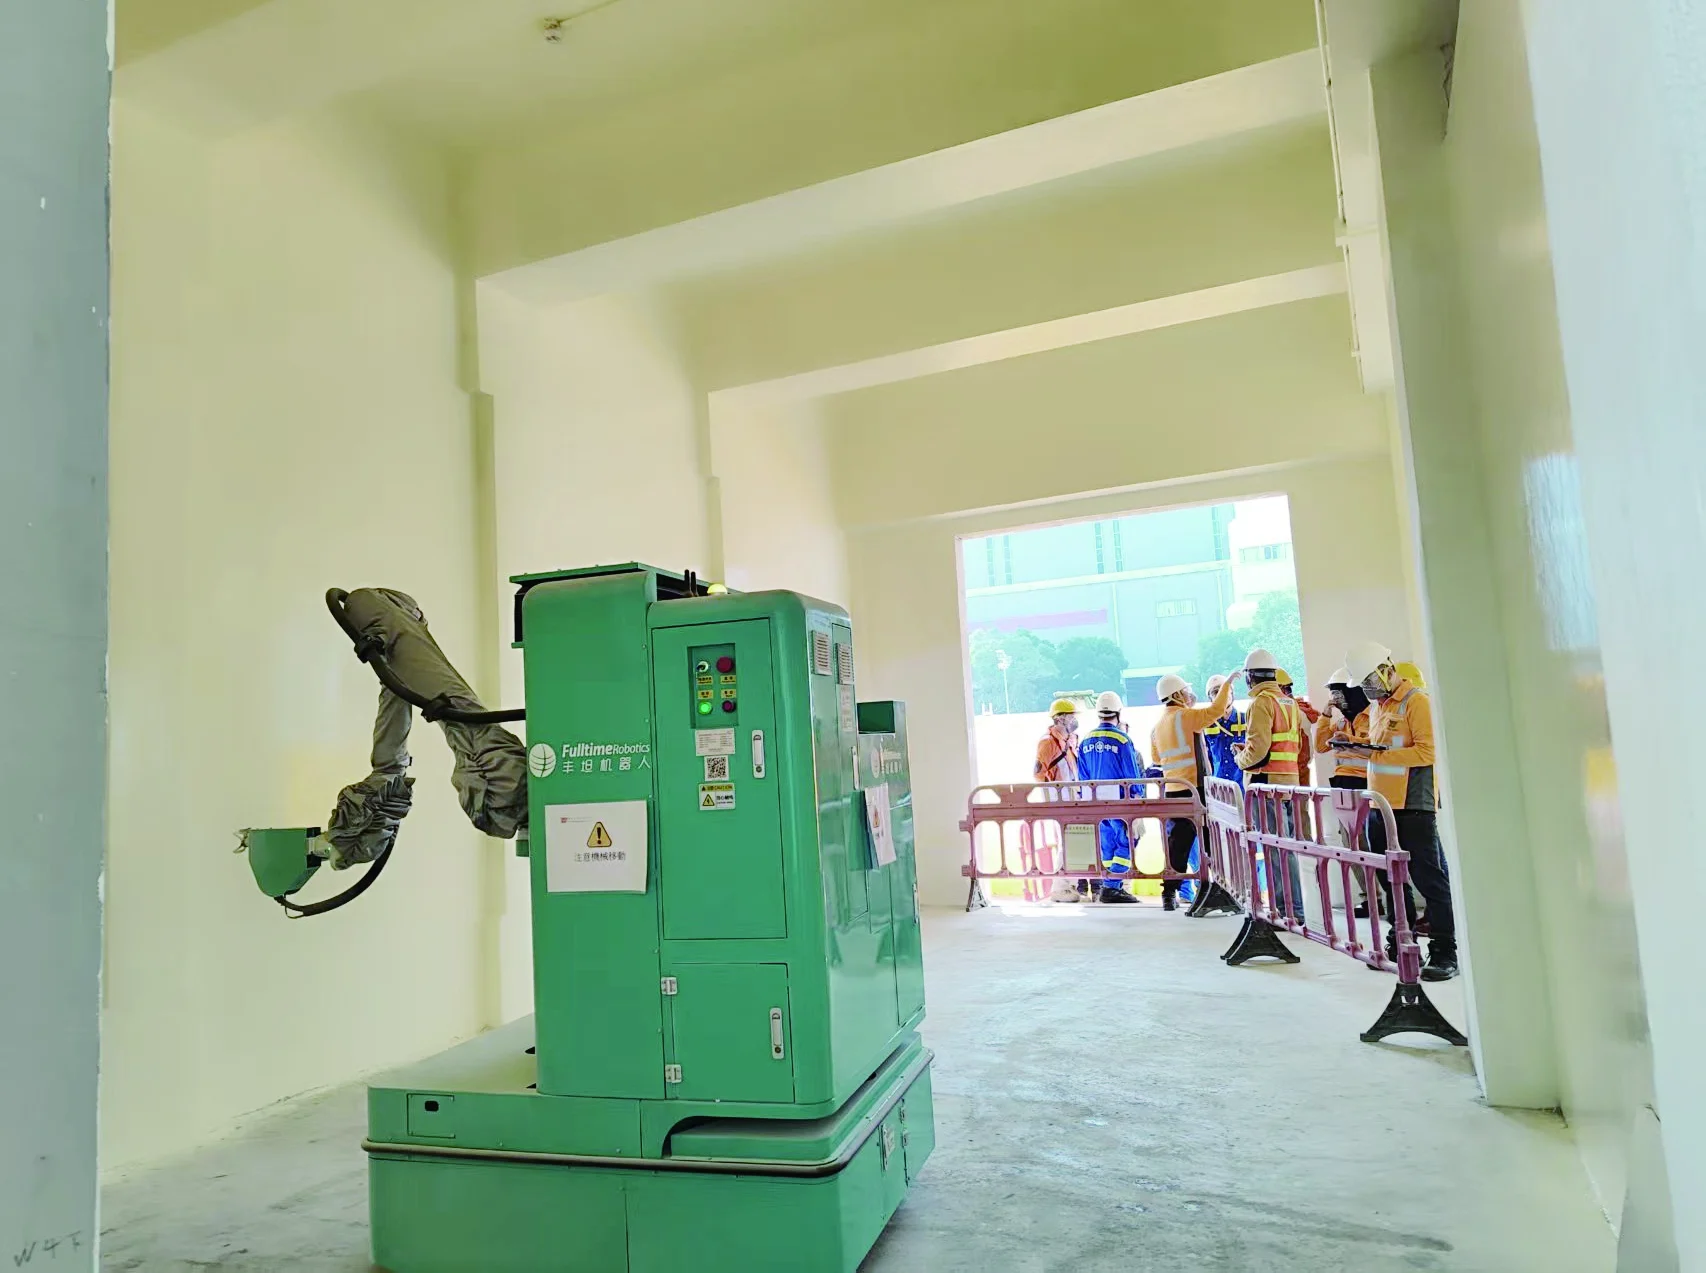
工业场所
香港
应用案例摘自 P600 Max 产品手册。
P600 Max / 技术参数
P600 Max
| 外形尺寸 | 1,400 × 1,080 × 1,780 mm |
|---|---|
| 整机重量 | 950 kg |
| 作业高度 | 6 m |
| 驱动与定位 | 四轮驱动全向轮,配备激光定位 |
| 续航时间 | 4 小时 |
| 最大行驶速度 | 0.5 m/s |
| 定位精度 | ±30 mm |
| 制动距离 | ≤ 0.1 m |
| 转弯半径 | 0 m |
| 最大爬坡角度 | 10° |
| 最大跨越间隙 | 50 mm |
| 机身材质 | 钣金 |
| 防护等级 | IP54 |
| 电池 | 48 V / 173 Ah 磷酸铁锂电池 |
| 充电方式 | 手动 |
| 通信方式 | Wi-Fi 2.4 GHz / 5 GHz |
| 机械臂 | 6 轴;标称机械臂精度 ±0.05 mm |
技术参数依据 P600 Max 产品手册。机器人定位精度与机械臂精度为不同指标,请与我们的团队确认材料兼容性及施工现场要求。